|

Contrôleur de ventilateur

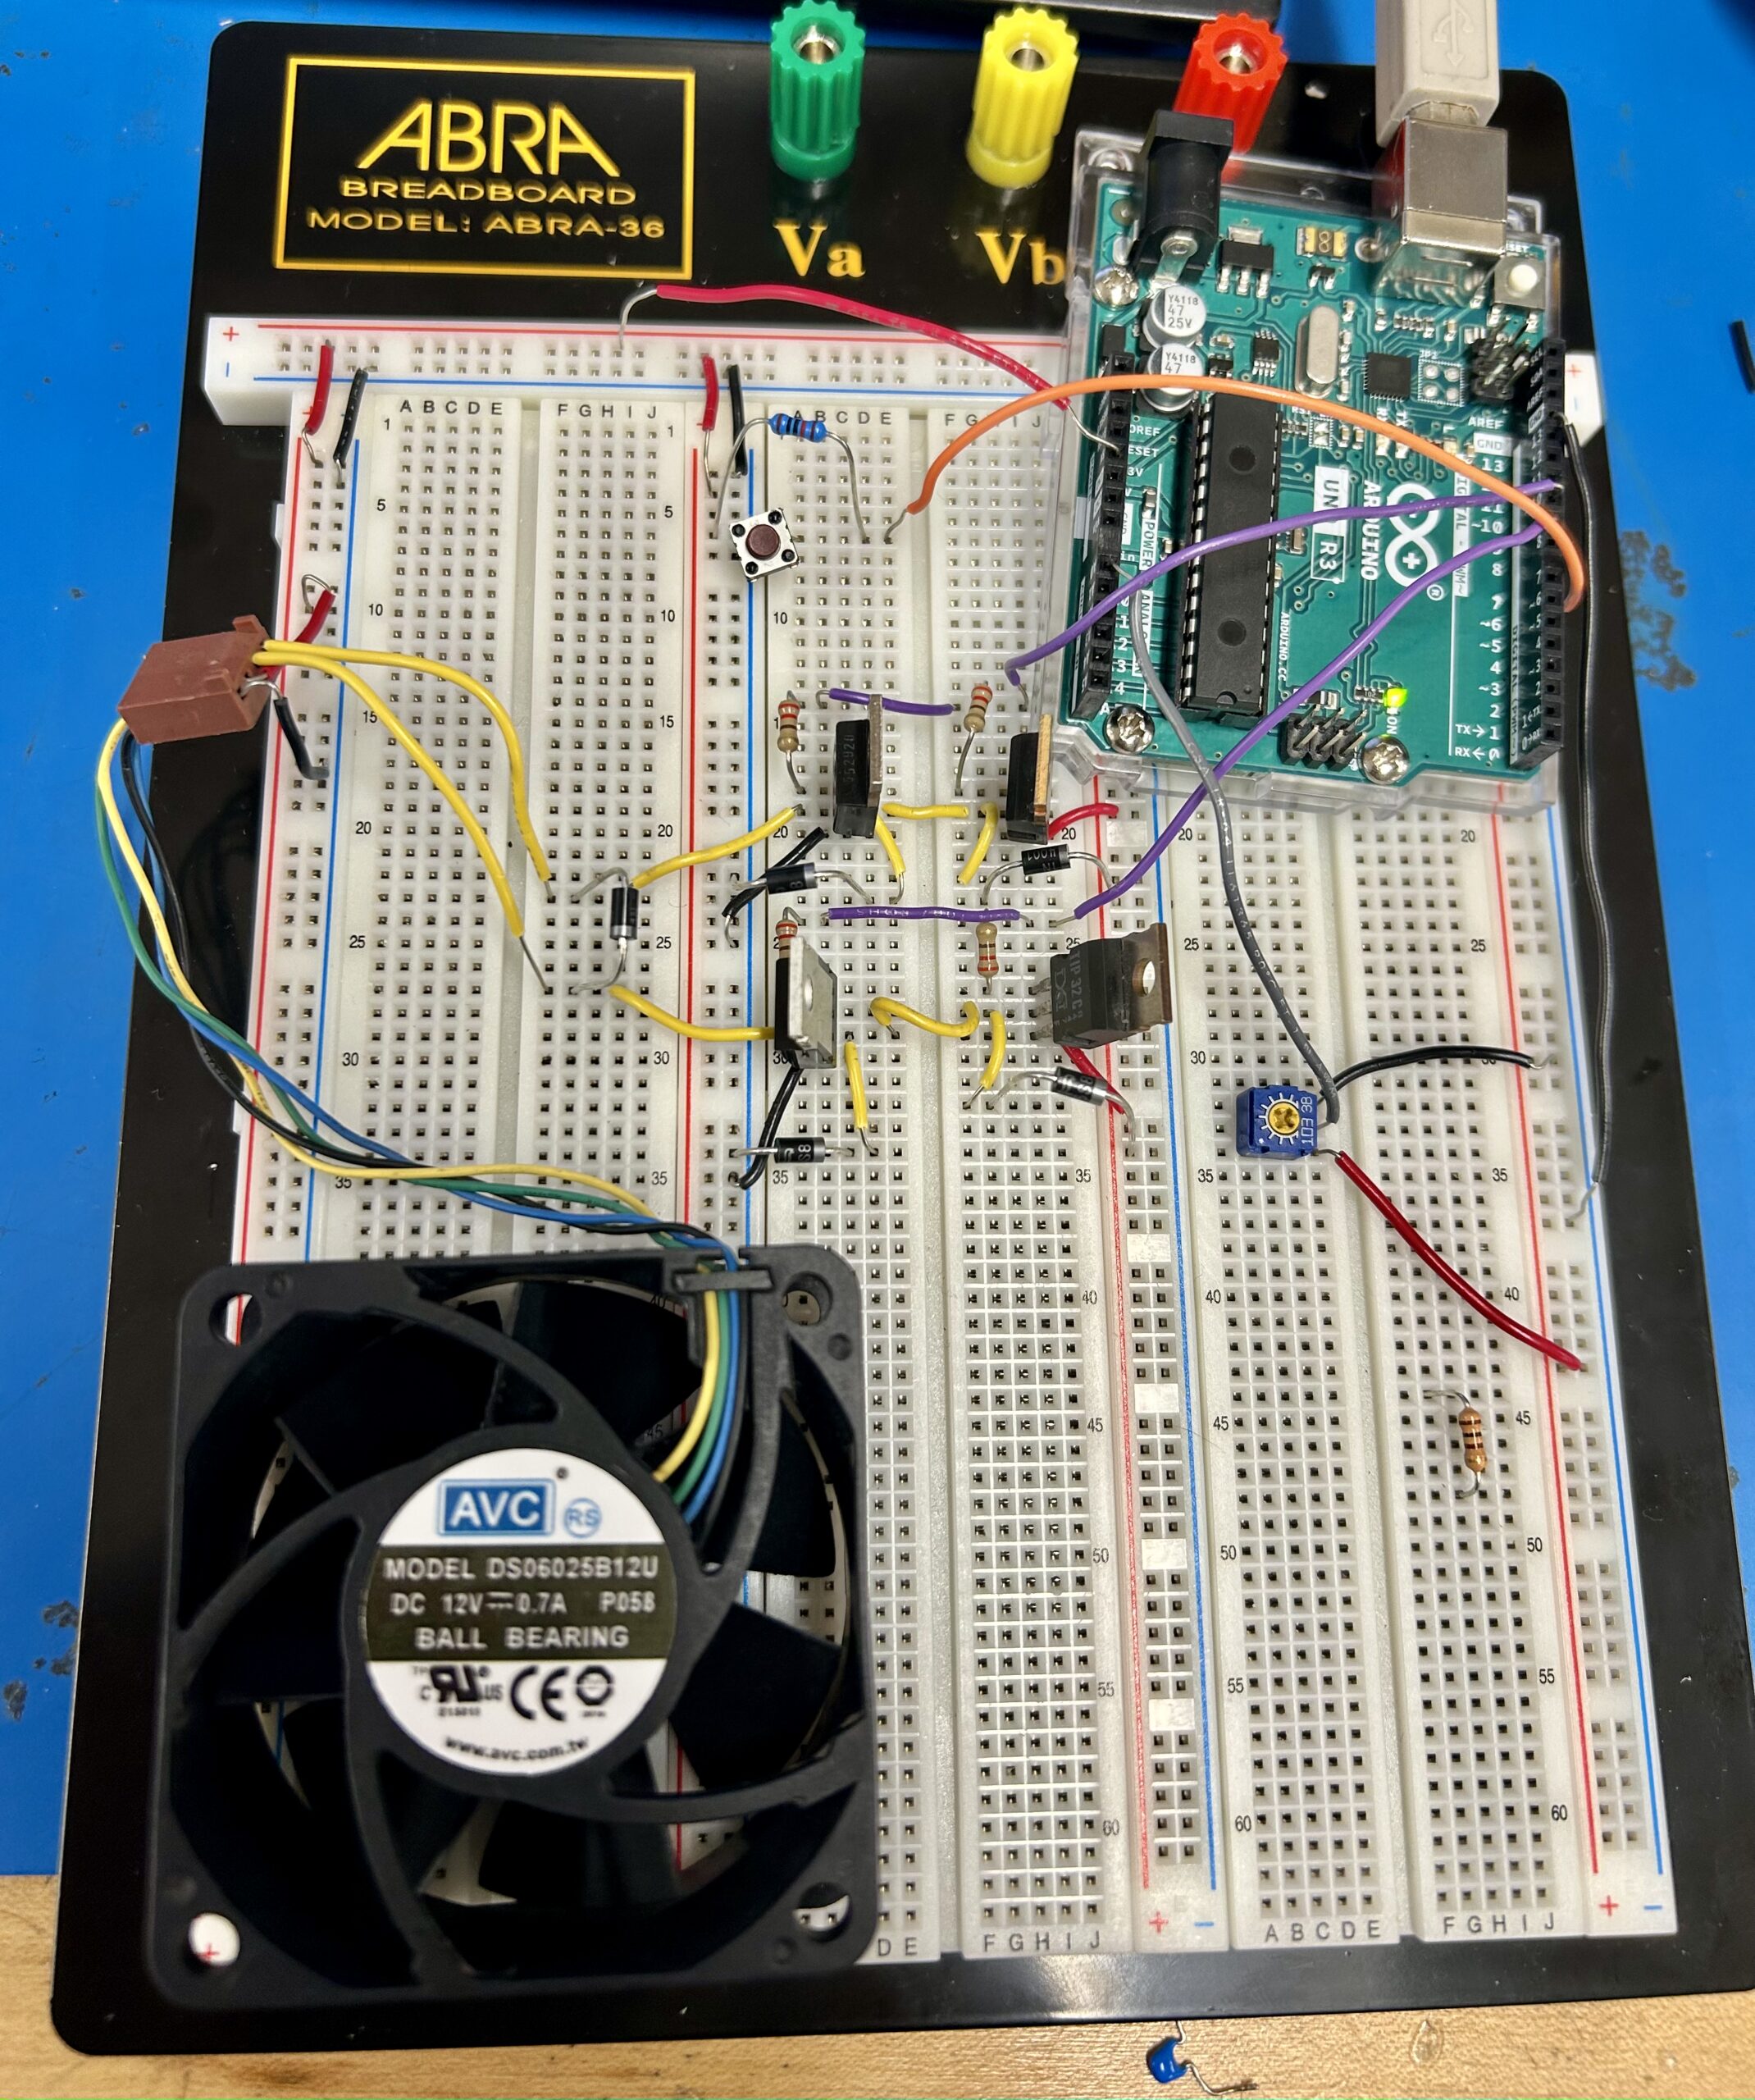
Ce projet consiste à contrôler un moteur à courant continu bidirectionnel (capable de tourner dans les deux sens) à l’aide d’un potentiomètre pour ajuster la vitesse et d’un bouton pour inverser le sens de rotation.
Fonctionnement du projet

Le potentiomètre, connecté à l’entrée analogique A0, ajuste la vitesse en générant une valeur de puissance (0 à 255) proportionnelle à sa position, qui est ensuite appliquée au moteur via les broches 9 ou 10. Le bouton, connecté à la broche 2, détermine le sens de rotation : si le bouton n’est pas appuyé, le moteur tourne dans le sens horaire en activant 9 avec le signal de puissance et en maintenant 10 à un niveau bas ; si le bouton est appuyé, le moteur tourne en sens anti-horaire en inversant cette logique (La puissance sur 10 et 9 à un niveau bas).

Schémas électroniques
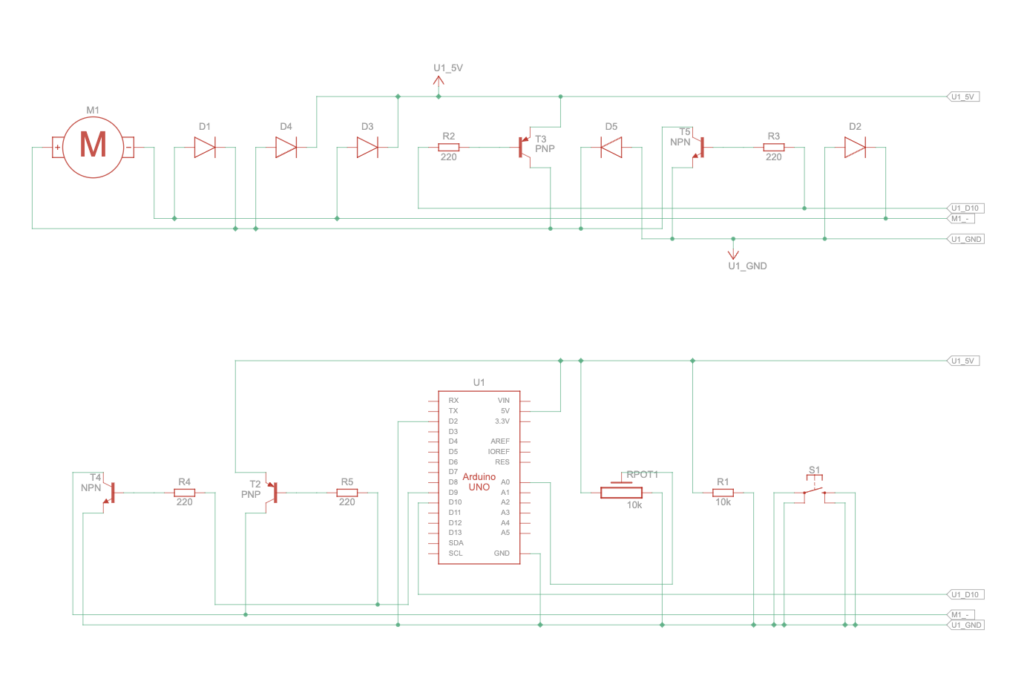
Lien vers les schémas et le code source

https://www.tinkercad.com/things/guilzlunzW4-code-temperature-/editel?returnTo=https%3A%2F%2Fwww.tinkercad.com%2Fdashboard&sharecode=S9UDY21FHIo0nv3_MIcxa5LvdPM8aEq-muFTRNfvCYs : Contrôleur de ventilateur

Auteur/autrice

Publications similaires

  • |

    Compteur de Pompes

    Ce projet est pour créer un compteur de pompes intelligent à l’aide d’un microcontrôleur ESP32. Il permet d’automatiser le comptage des répétitions pendant les entraînements et il permet à l’utilisateur un retour en temps réel, visuel, sonore et numérique. Présentation générale et contexte L’idée de départ vient de rendre le comptage des « pushups » plus simple…

  • |

    Maison sécurisée par RFID

    Dans le cadre de mon projet final de fin de programme en Technologie du génie électrique, j’ai réalisé un système de contrôle d’accès permettant de sécuriser une porte de maison à l’aide de la technologie RFID (Radio Frequency Identification). L’objectif était de concevoir une maquette fonctionnelle capable de simuler un système réel utilisé dans de…

  • |

    Contrôle d’un robot via un lien VHF/UHF

    Contrôlez un véhicule à distance grâce à une télécommande RF à 433 MHz. Ce projet met en œuvre une communication sans fil fiable basée sur une modulation ASK, reliant un encodeur HT12E à un décodeur HT12D pour transmettre les commandes en temps réel. Matériel Utilisé Schéma Voici le schéma de communication entre l’encodeur de la…

  • Robot Balance

    Le Robot Balance 2023 est une évolution du robot 2017. Les objectifs de la nouvelle version sont : Électronique La carte électronique est développée dans Fusion 360 et elle est basée sur : Firmware Le firmware est développé à l’aide de l’outil PlatformIO. Nous utilisons le framework Arduino. Le contrôle se fait à l’aide d’un…